Programozás és szoftver
Hogyan programozzák egy robot viselkedését egy rendezvényre
· 4 perc olvasás

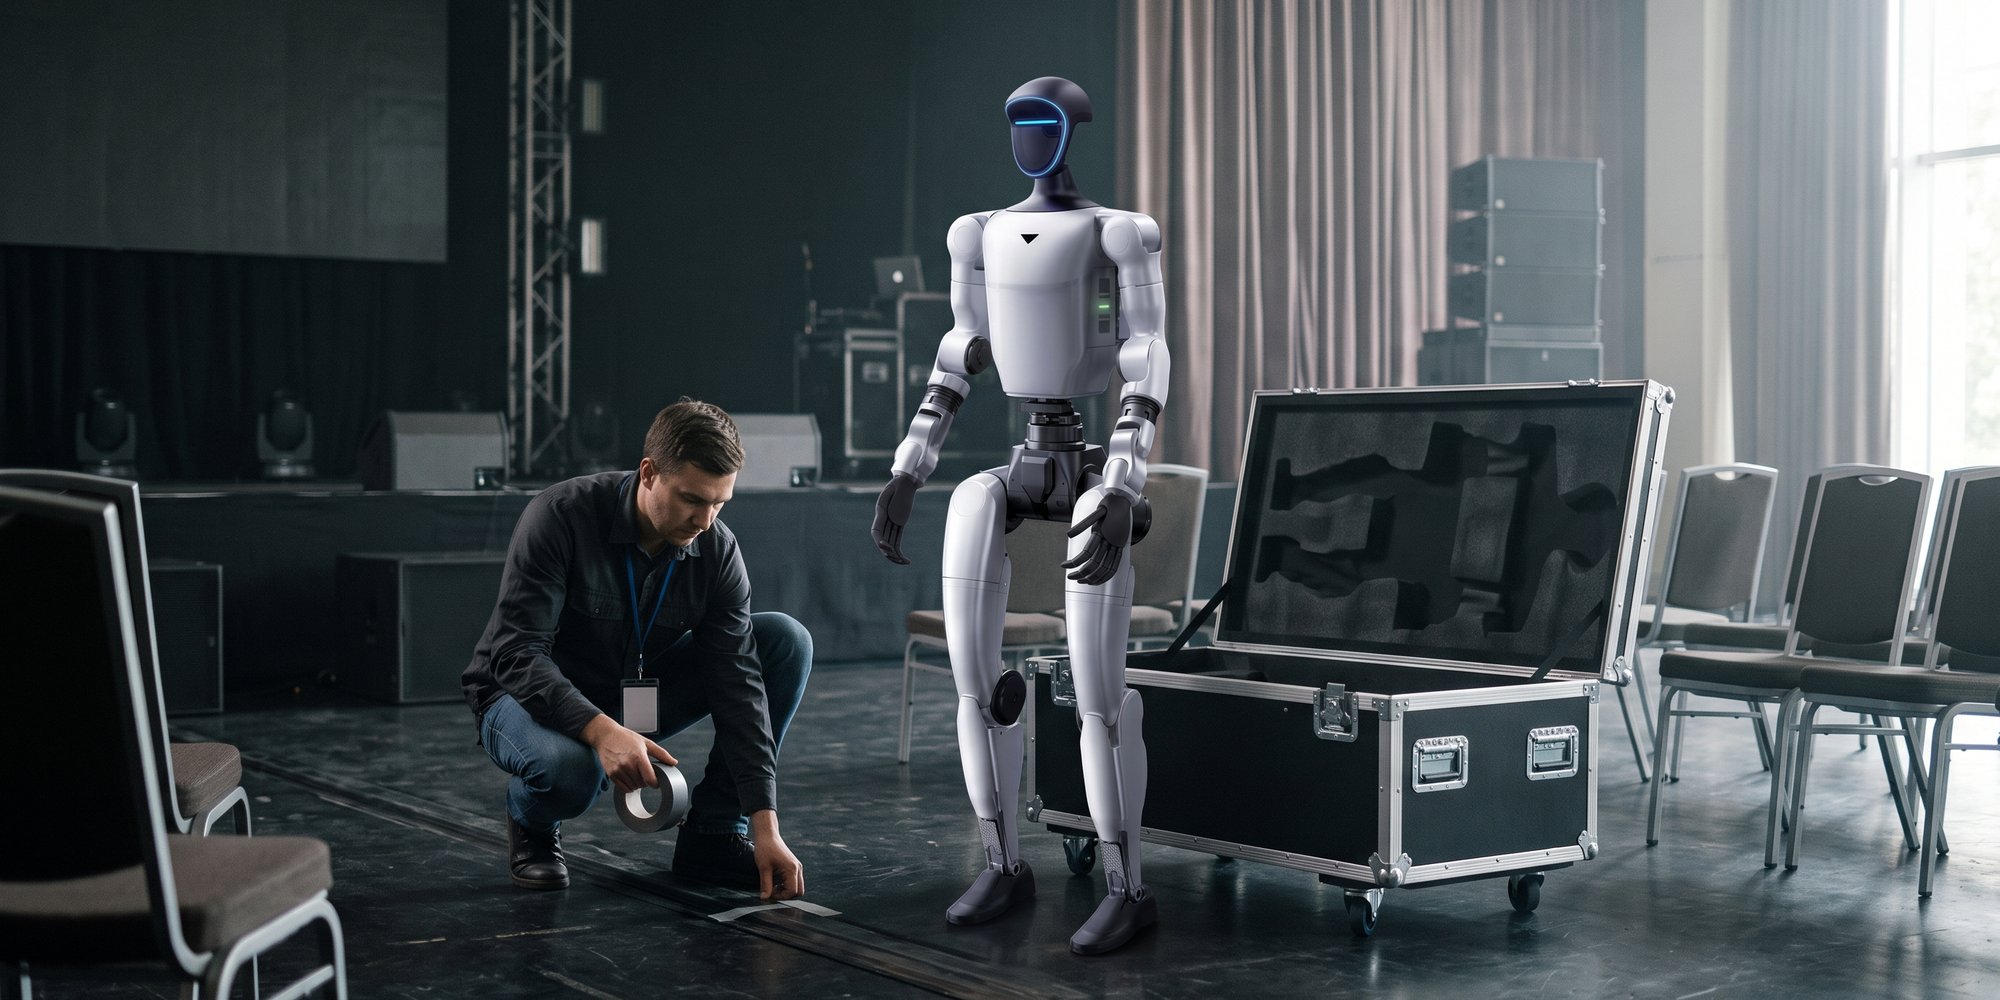
Amikor egy humanoid robot integet a látogatóknak egy rendezvényen, táncol vagy válaszol a műsorvezetőnek, az varázslatnak tűnik. Valójában egy strukturált előkészítési folyamat áll mögötte, amely ötvözi a forgatókönyvet, a mozgásprogramozást, a távirányítást és a becsületes tesztelést. Ebben a cikkben megnézzük, hogyan készül valójában egy robot viselkedése egy rendezvényre, és mire kell figyelni, hogy az eredmény zökkenőmentesen működjön.
Miért kell a robot viselkedését előre előkészíteni
A humanoid robot nem színész, aki forgatókönyvet kap és improvizál. Minden mozdulatot, gesztust és reakciót vagy szekvenciaként kell beprogramozni, vagy egy operátornak kell valós időben irányítania. Felkészülés nélkül a robot a rendezvényen vagy semmit sem csinálna, vagy kiszámíthatatlanul reagálna, ami egy emberek között mozgó gépnél elfogadhatatlan.
A felkészülés célja ezért olyan viselkedés megtervezése, amely vonzó a közönség számára, illeszkedik a rendezvény programjához, és egyben biztonságos. Ez a folyamat lényegében szoftveres és koreográfiai munka, és érdemes megérteni, mielőtt egy konkrét forgatókönyvhöz robotot foglal.
1. lépés: a forgatókönyv és az aktiváció céljai
A programozás soha nem kóddal, hanem forgatókönyvvel kezdődik. Először tudni kell, mit kell a robotnak elérnie a rendezvényen. Más viselkedés illik a vendégek bejáratnál történő fogadásához, egy termékbemutatóhoz vagy egy iskolai oktató bemutatóhoz.
Ebben a szakaszban meghatározzuk a konkrét pillanatokat: mikor lép be a robot, mit csinál, hogyan reagál a műsorvezetőre, és hogyan ér véget a jelenet. Egy jó forgatókönyv megmutatja, hány mozdulatot kell előkészíteni, és mennyi teret hagyunk az élő teleoperációnak.
- Az aktiváció célja: figyelem, wow-pillanat, oktatás vagy tartalom a közösségi médiába.
- Kulcspillanatok: belépés, interakció a műsorvezetővel, a jelenet csúcspontja, befejezés.
- Tér és közönség: távolság az emberektől, mozgási útvonal, fények és hang.
- Időzítés: mennyi ideig lép fel a robot, és hogyan illeszkedik a rendezvény programjába.
2. lépés: SDK, mozdulatok és koreográfiák
A műszaki alap a gyártó SDK-ja. A Unitree robotokhoz (a MONTARI és NOVA modellekhez) hivatalos SDK érhető el Python és C++ interfésszel és ROS2-támogatással. Ezek az eszközök hozzáférést adnak a motorok vezérléséhez, a szenzorok leolvasásához és a mozgásszekvenciák indításához.
A humanoid alsó teste általában beépített helyváltoztatás-vezérlővel rendelkezik, amely az egyensúlyról és a dinamikus járásról gondoskodik. A programozónak így nem kell minden lépést a nulláról megoldania, hanem magasabb szintű logikát állít össze: mikor lép előre a robot, mikor fordul, integet vagy indít el egy adott koreográfiát. A felsőtesthez és az ügyes kezekhez egyedi gesztusok és szekvenciák készülnek.
Ezekből az építőelemekből jön létre az adott rendezvényhez tartozó viselkedéskönyvtár: köszöntés, bemutató gesztus, tánc, reakció a tapsra. Ezeket a szekvenciákat a rendezvény alatt parancsra lehet elindítani.
3. lépés: teleoperáció kontra autonóm szekvenciák
Egy valódi rendezvényen szinte mindig két üzemmódot kombinálnak. Az előre elkészített autonóm szekvenciák pontos és megismételhető pillanatokat biztosítanak, például a belépést és a koreográfiát. A teleoperáció, vagyis az operátor általi távirányítás rugalmasságot ad az élő helyzetre, a műsorvezető kérdéseire vagy a közönség mozgására való reagáláshoz.
Ez a hibrid megközelítés az oka annak, hogy egy humanoid robotnak a rendezvényen mindig operátorra van szüksége. Ez nem gyengeség, hanem olyan szabvány, amely garantálja, hogy a robot pontosan azt tegye, amire szükség van, a megfelelő pillanatban és biztonságosan.
- Autonóm szekvenciák: megismételhetők, pontosak, ideálisak koreográfiákhoz és belépésekhez.
- Teleoperáció: rugalmas reagálás az élő helyzetre és interakció az emberekkel.
- Biztonsági logika: azonnali leállítás és a mozgási útvonal ellenőrzése.
- Tartalék: előkészített B terv arra az esetre, ha a rendezvény programja megváltozik.
4. lépés: tesztelés és a felkészülés korlátai
Egyetlen viselkedést sem vetünk be élesben tesztelés nélkül. A rendezvény előtt a szekvenciákat a valósághoz a lehető legközelebb álló körülmények között próbáljuk el: hasonló felületen, hasonló fényben és valós időzítéssel. Éppen a tesztelés tárja fel azokat az apró hibákat, amelyek az adott napon elrontanák a benyomást.
A korlátokat is figyelembe kell venni. A nem triviális egyedi viselkedés előkészítése időt igényel, ezért az összetett forgatókönyveket jóval előre foglalják. A robot akkumulátor-üzemideje korlátozott, ezért a fellépés hosszát reálisan kell megtervezni. És minél több az új, teszteletlen logika, annál több a hibalehetőség, ezért a bevált építőelemeket előnyben részesítjük az élő kísérletekkel szemben.
A rendezvényeken túlmutató projektekhez, például egyedi AI-integrációk fejlesztéséhez vagy hosszú távú teszteléshez fejlesztői bérlést kínálunk. Ott az EDU változattal (a NOVA modellel) érdemes dolgozni, amely teljes SDK-hozzáféréssel és nagyobb számítási teljesítménnyel rendelkezik.
Ajánlás: mit készítsen elő a megrendelés előtt
Ha egy rendezvényre konkrét viselkedésű robotot tervez, egy világos forgatókönyv és elegendő idő segít a legtöbbet. Minél hamarabb tudjuk, mit kell a robotnak csinálnia, annál jobban elő tudjuk készíteni és tesztelni a szekvenciákat. Szabványos bemutató viselkedéssel és szabványos koreográfiákkal rendelkezünk, így az egyszerűbb rendezvényekre gyorsan be lehet vetni.
A rendezvényre szóló bérlés ára a rendezvény hosszától, a robot modelljétől és a rendezéstől függ, a fejlesztői bérlést egyedileg árazzuk, mindig plusz visszatérítendő kaució. Ha konkrét forgatókönyve vagy ötlete van egy aktivációhoz, írjon nekünk az info@robotrental.sk címre, és 24 órán belül megvalósítható megoldást és kötelezettség nélküli ajánlatot készítünk.