Programmation et logiciels
Comment programmer le comportement d'un robot pour un événement
· 4 min de lecture

Quand un robot humanoïde salue les visiteurs d'un événement, danse ou répond à l'animateur, on croirait à de la magie. En réalité, il y a derrière un processus de préparation structuré qui associe un scénario, la programmation des mouvements, le pilotage à distance et des tests rigoureux. Dans cet article, nous voyons comment le comportement d'un robot pour un événement est réellement préparé et à quoi faire attention pour que le résultat fonctionne sans accroc.
Pourquoi le comportement du robot doit être préparé à l'avance
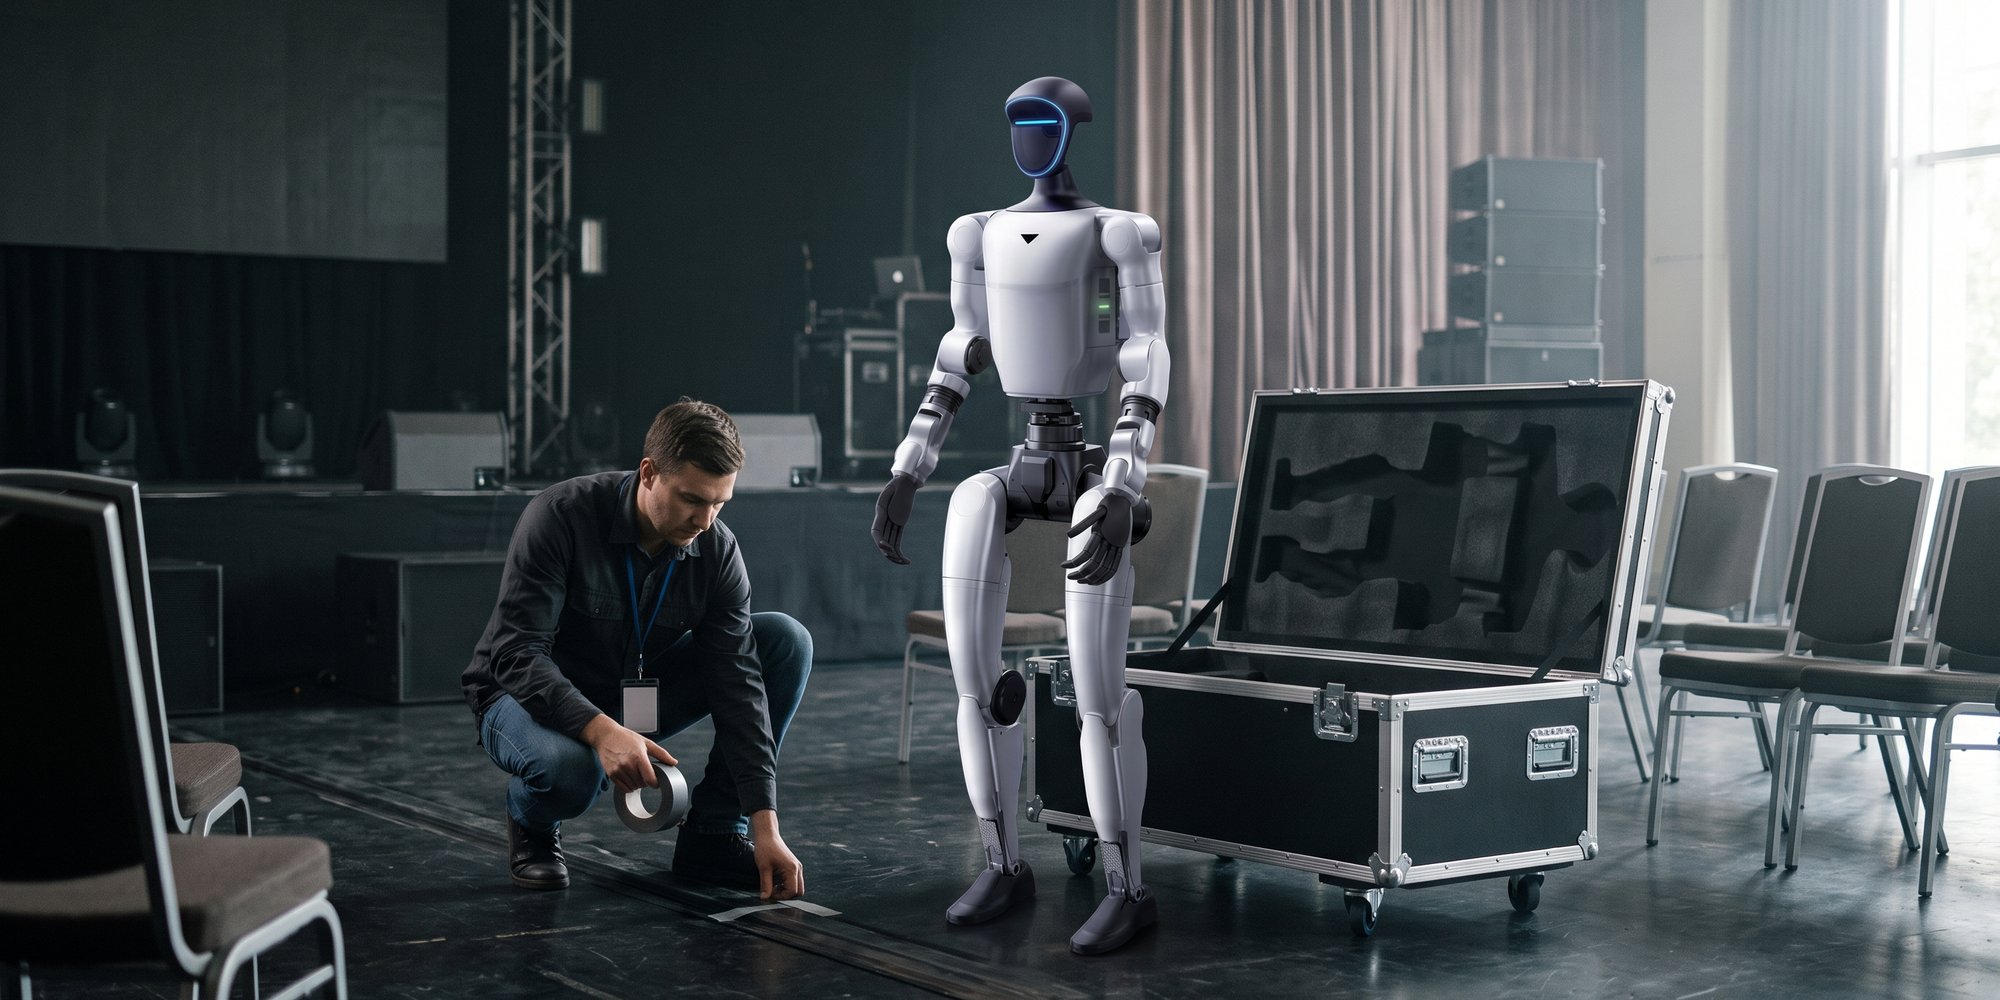
Un robot humanoïde n'est pas un acteur qui reçoit un texte et improvise. Chaque mouvement, geste et réaction doit être soit programmé sous forme de séquence, soit piloté par un opérateur en temps réel. Sans préparation, le robot ne ferait rien lors de l'événement ou réagirait de façon imprévisible, ce qui est inacceptable pour une machine qui évolue au milieu des gens.
Le but de la préparation est donc de concevoir un comportement à la fois attrayant pour le public, cohérent avec le programme de l'événement et sûr. Ce processus relève fondamentalement du logiciel et de la chorégraphie, et il vaut la peine de le comprendre avant de réserver un robot pour un scénario précis.
Étape 1 : le scénario et les objectifs de l'activation
La programmation ne commence jamais par le code, mais par un scénario. Il faut d'abord savoir ce que le robot doit accomplir lors de l'événement. Accueillir les invités à l'entrée, lancer un produit ou faire une démonstration pédagogique dans une école n'appellent pas le même comportement.
Dans cette phase, nous définissons des moments précis : quand le robot entre en scène, ce qu'il fait, comment il répond à l'animateur et comment la scène se termine. Un bon scénario montre combien de mouvements il faut préparer et quelle place nous laissons à la téléopération en direct.
- Objectif de l'activation : attention, effet waouh, pédagogie ou contenus pour les réseaux sociaux.
- Moments clés : entrée, interaction avec l'animateur, point culminant de la scène, fin.
- Espace et public : distance avec les personnes, trajectoire, éclairage et son.
- Timing : durée de la prestation du robot et place dans le programme de l'événement.
Étape 2 : SDK, mouvements et chorégraphies
La base technique est le SDK du fabricant. Pour les robots Unitree (les modèles MONTARI et NOVA), un SDK officiel est disponible avec une interface Python et C++ et la prise en charge de ROS2. Ces outils donnent accès au contrôle des moteurs, à la lecture des capteurs et au lancement de séquences de mouvements.
Le bas du corps d'un humanoïde dispose généralement d'un contrôleur de locomotion intégré qui gère l'équilibre et la marche dynamique. Le programmeur n'a donc pas à gérer chaque pas de zéro, mais compose une logique de plus haut niveau : quand le robot avance, se tourne, fait un signe de la main ou lance une chorégraphie précise. Pour le haut du corps et les mains articulées, on prépare des gestes et des séquences sur mesure.
À partir de ces briques, on constitue une bibliothèque de comportements pour l'événement concerné : un salut, un geste de présentation, une danse, une réaction aux applaudissements. Ces séquences peuvent être déclenchées sur commande pendant l'événement.
Étape 3 : téléopération ou séquences autonomes
Lors d'un événement réel, on combine presque toujours deux modes. Des séquences autonomes préparées à l'avance assurent des moments précis et reproductibles, par exemple l'entrée et la chorégraphie. La téléopération, c'est-à-dire le pilotage à distance par un opérateur, apporte la souplesse nécessaire pour réagir à la situation en direct, aux questions de l'animateur ou aux mouvements du public.
Cette approche hybride est la raison pour laquelle un robot humanoïde a toujours besoin d'un opérateur lors d'un événement. Ce n'est pas une faiblesse, mais un standard qui garantit que le robot fait exactement ce qu'il faut, au bon moment et en toute sécurité.
- Séquences autonomes : reproductibles, précises, idéales pour les chorégraphies et les entrées.
- Téléopération : réaction souple à la situation en direct et interaction avec les gens.
- Logique de sécurité : arrêt immédiat et contrôle de la trajectoire.
- Solution de secours : un plan B prêt au cas où le programme de l'événement change.
Étape 4 : tests et limites de la préparation
Aucun comportement n'est utilisé en direct sans avoir été testé. Avant l'événement, les séquences sont répétées dans des conditions aussi proches que possible de la réalité : sur une surface similaire, sous un éclairage comparable et avec le timing réel. Ce sont les tests qui révèlent les petites erreurs qui gâcheraient l'impression le jour J.
Il faut aussi tenir compte des limites. Préparer un comportement sur mesure non trivial prend du temps, c'est pourquoi les scénarios complexes se réservent bien à l'avance. L'autonomie de la batterie du robot est limitée, la durée de la prestation doit donc être planifiée de manière réaliste. Et plus il y a de logique nouvelle et non testée, plus le risque d'erreurs est grand, c'est pourquoi on privilégie des briques éprouvées plutôt que des expériences en direct.
Pour les projets qui dépassent le cadre d'un événement, par exemple le développement d'intégrations IA sur mesure ou des tests de longue durée, nous proposons la location pour le développement. Il est alors judicieux de travailler avec la version EDU (le modèle NOVA), qui offre un accès complet au SDK et davantage de puissance de calcul.
Recommandation : ce qu'il faut préparer avant de commander
Si vous prévoyez un robot avec un comportement spécifique pour votre événement, un scénario clair et un délai suffisant sont ce qui aide le plus. Plus tôt nous savons ce que le robot doit faire, mieux nous pouvons préparer les séquences et les tester. Nous disposons de comportements de présentation et de chorégraphies standard prêts à l'emploi, les événements plus simples peuvent donc être mis en place rapidement.
Le prix d'une location pour un événement dépend de la durée de l'événement, du modèle de robot et de la mise en scène ; la location pour le développement est chiffrée individuellement, toujours avec une caution remboursable en plus. Si vous avez un scénario précis ou une idée d'activation, écrivez-nous à info@robotrental.sk et nous vous préparerons sous 24 heures une solution réalisable et un devis sans engagement.