Программирование и ПО
Как программируется поведение робота для мероприятия
· 4 мин чтения

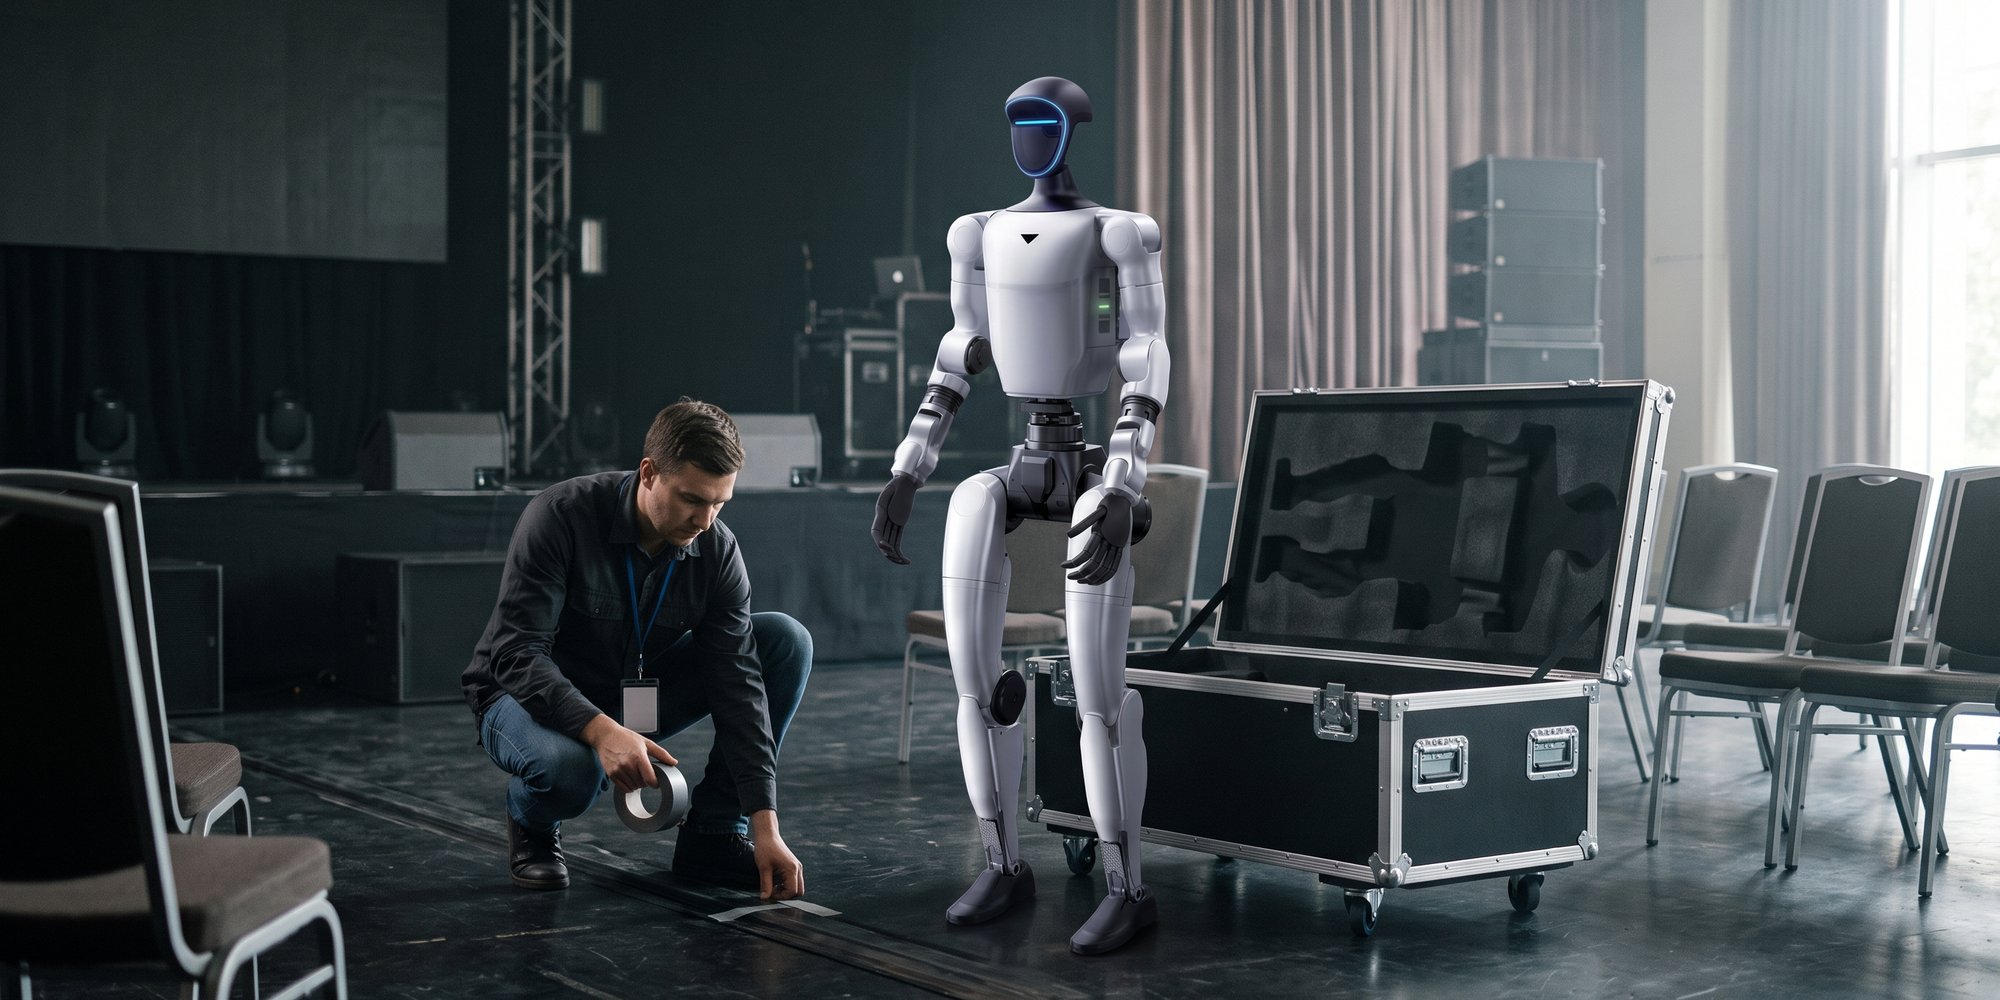
Когда человекоподобный робот машет посетителям мероприятия, танцует или отвечает ведущему, это выглядит как волшебство. На самом деле за этим стоит структурированный процесс подготовки, объединяющий сценарий, программирование движений, дистанционное управление и честное тестирование. В этой статье мы разберём, как на самом деле готовится поведение робота для мероприятия и на что обратить внимание, чтобы всё прошло без сбоев.
Почему поведение робота нужно готовить заранее
Человекоподобный робот — не актёр, который получает сценарий и импровизирует. Каждое движение, жест и реакцию нужно либо запрограммировать как последовательность, либо передать оператору для управления в реальном времени. Без подготовки робот на мероприятии либо ничего не делал бы, либо реагировал бы непредсказуемо, а для машины, движущейся среди людей, это недопустимо.
Поэтому цель подготовки — спроектировать поведение, которое одновременно привлекательно для зрителей, согласовано с программой мероприятия и безопасно. По сути это работа с ПО и хореографией, и в ней стоит разобраться до того, как бронировать робота под конкретный сценарий.
Шаг 1: сценарий и цели активации
Программирование никогда не начинается с кода — оно начинается со сценария. Сначала нужно понять, чего робот должен добиться на мероприятии. Для встречи гостей у входа, запуска продукта или образовательной демонстрации в школе подходит разное поведение.
На этом этапе мы определяем конкретные моменты: когда робот выходит, что он делает, как отвечает ведущему и чем заканчивается сцена. Хороший сценарий показывает, сколько движений нужно подготовить и сколько места мы оставляем для живого телеуправления.
- Цель активации: внимание, вау-момент, обучение или контент для соцсетей.
- Ключевые моменты: выход, взаимодействие с ведущим, кульминация сцены, завершение.
- Пространство и зрители: расстояние до людей, маршрут движения, свет и звук.
- Тайминг: как долго выступает робот и как это вписывается в программу мероприятия.
Шаг 2: SDK, движения и хореография
Техническая основа — SDK производителя. Для роботов Unitree (модели MONTARI и NOVA) доступен официальный SDK с интерфейсом на Python и C++ и поддержкой ROS2. Эти инструменты дают доступ к управлению моторами, чтению данных с датчиков и запуску последовательностей движений.
Нижняя часть тела гуманоида обычно имеет встроенный контроллер локомоции, который отвечает за равновесие и динамическую ходьбу. Поэтому программисту не нужно прорабатывать каждый шаг с нуля: он составляет логику более высокого уровня — когда робот шагает вперёд, поворачивается, машет или запускает определённую хореографию. Для верхней части тела и ловких рук готовятся собственные жесты и последовательности.
Из этих строительных блоков создаётся библиотека поведения для конкретного мероприятия: приветствие, презентационный жест, танец, реакция на аплодисменты. Во время мероприятия эти последовательности можно запускать по команде.
Шаг 3: телеуправление или автономные последовательности
На реальном мероприятии почти всегда сочетаются два режима. Заранее подготовленные автономные последовательности обеспечивают точные и повторяемые моменты, например выход и хореографию. Телеуправление, то есть дистанционное управление оператором, даёт гибкость, чтобы реагировать на живую ситуацию, вопросы ведущего или движение зрителей.
Именно из-за такого гибридного подхода человекоподобному роботу на мероприятии всегда нужен оператор. Это не слабость, а стандарт, который гарантирует, что робот делает ровно то, что нужно, в нужный момент и безопасно.
- Автономные последовательности: повторяемые, точные, идеальны для хореографии и выходов.
- Телеуправление: гибкая реакция на живую ситуацию и взаимодействие с людьми.
- Логика безопасности: немедленная остановка и контроль маршрута движения.
- Резерв: подготовленный план Б на случай изменения программы мероприятия.
Шаг 4: тестирование и пределы подготовки
Никакое поведение не запускается вживую без тестирования. Перед мероприятием последовательности репетируют в условиях, максимально близких к реальным: на похожем покрытии, при похожем освещении и в реальном тайминге. Именно тестирование выявляет мелкие ошибки, которые испортили бы впечатление в день мероприятия.
Нужно учитывать и ограничения. Подготовка нетривиального индивидуального поведения требует времени, поэтому сложные сценарии бронируются заблаговременно. Время работы робота от аккумулятора ограничено, поэтому продолжительность выступления нужно планировать реалистично. И чем больше новой, непроверенной логики, тем больше места для ошибок, поэтому проверенным блокам отдаётся предпочтение перед живыми экспериментами.
Для проектов, выходящих за рамки мероприятия, например разработки собственных интеграций ИИ или долгосрочного тестирования, мы предлагаем аренду для разработки. Там имеет смысл работать с версией EDU (модель NOVA), у которой полный доступ к SDK и больше вычислительной мощности.
Рекомендация: что подготовить перед заказом
Если вы планируете робота для мероприятия с конкретным поведением, больше всего помогут чёткий сценарий и достаточный запас времени. Чем раньше мы знаем, что должен делать робот, тем лучше сможем подготовить последовательности и протестировать их. У нас готово стандартное презентационное поведение и стандартная хореография, поэтому более простые мероприятия можно организовать быстро.
Стоимость аренды на мероприятие зависит от его продолжительности, модели робота и постановки; аренда для разработки рассчитывается индивидуально, всегда плюс возвратный залог. Если у вас есть конкретный сценарий или идея активации, напишите нам на info@robotrental.sk, и в течение 24 часов мы подготовим реализуемое решение и предложение без обязательств.