Programmazione e software
Come si programma il comportamento di un robot per un evento
· 4 min di lettura

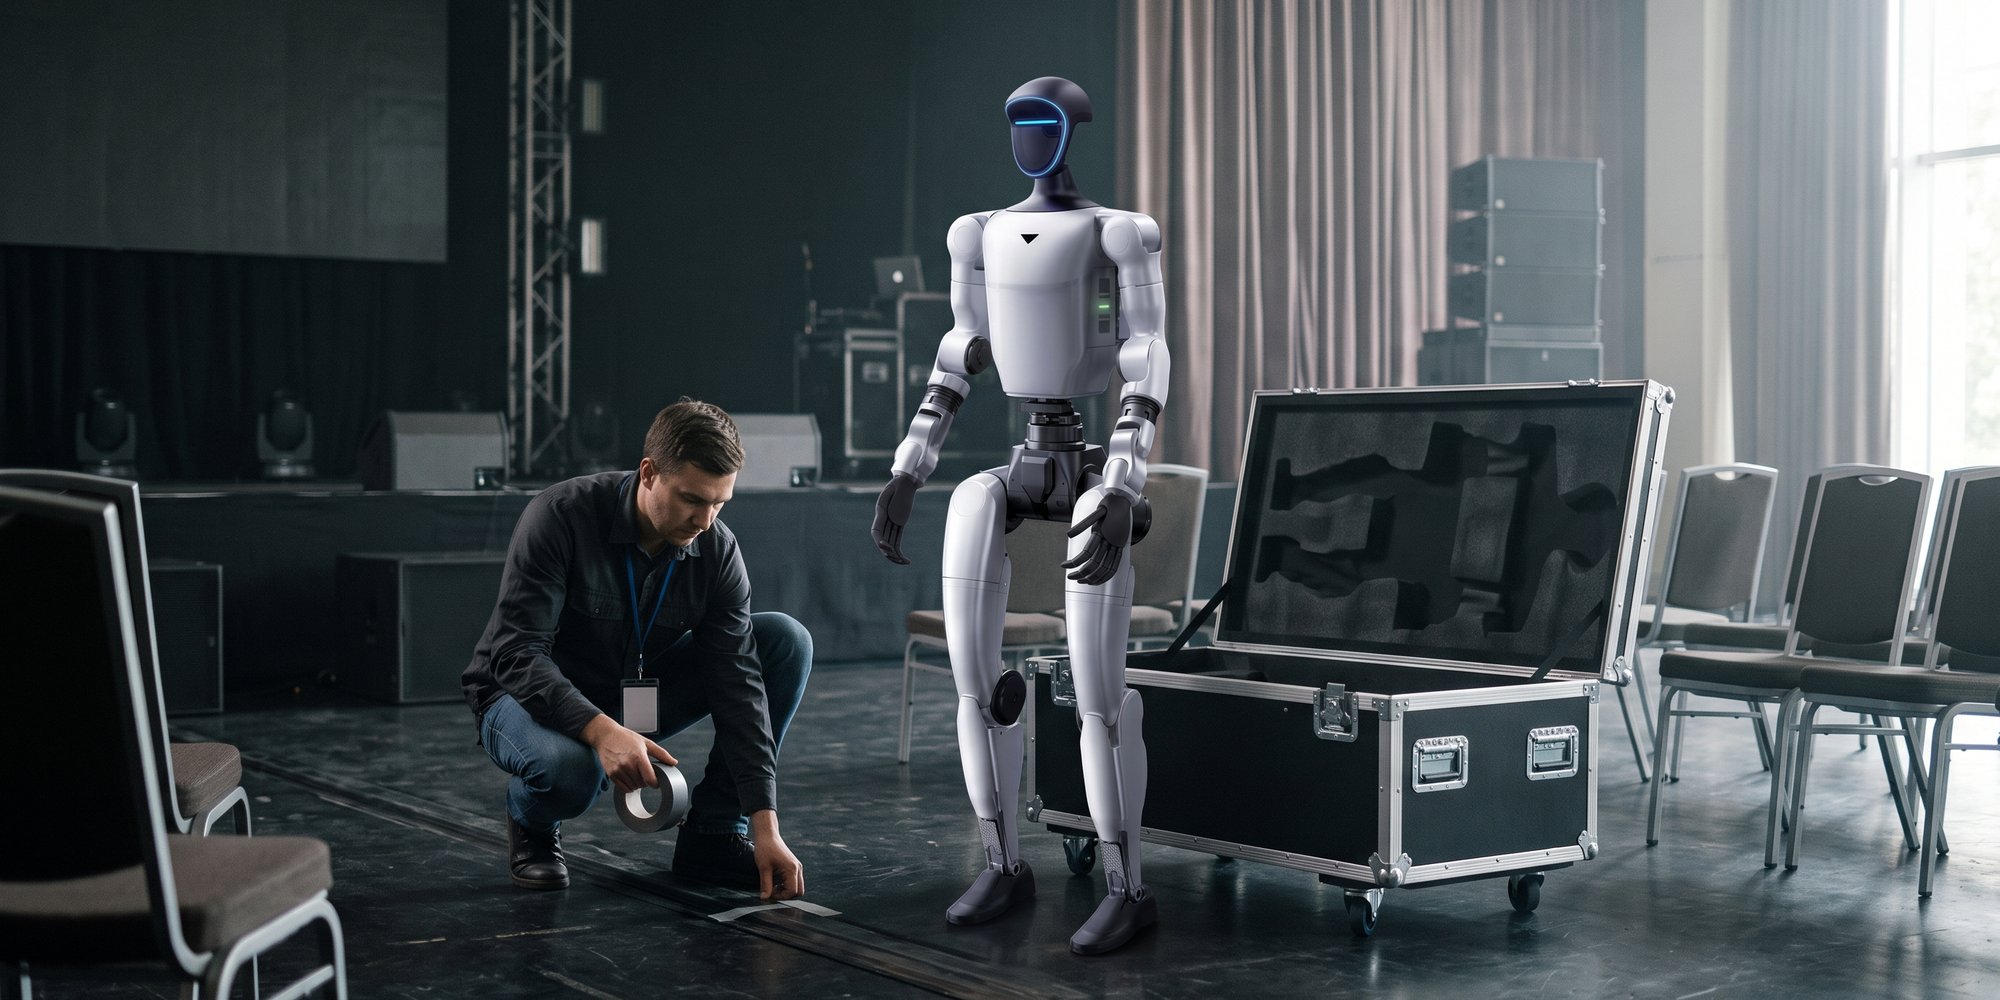
Quando un robot umanoide saluta i visitatori a un evento, balla o risponde al presentatore, sembra magia. In realtà dietro c'è un processo di preparazione strutturato che combina copione, programmazione dei movimenti, controllo a distanza e test onesti. In questo articolo vediamo come si prepara davvero il comportamento di un robot per un evento e a cosa prestare attenzione perché il risultato funzioni senza intoppi.
Perché il comportamento del robot va preparato in anticipo
Un robot umanoide non è un attore che riceve un copione e improvvisa. Ogni movimento, gesto e reazione deve essere programmato come sequenza oppure controllato da un operatore in tempo reale. Senza preparazione, a un evento il robot non farebbe nulla oppure reagirebbe in modo imprevedibile, il che è inaccettabile per una macchina che si muove tra le persone.
L'obiettivo della preparazione è quindi progettare un comportamento che sia al tempo stesso attraente per il pubblico, coerente con il programma dell'evento e sicuro. In sostanza si tratta di un lavoro di software e coreografia, e conviene capirlo prima di prenotare un robot per uno scenario specifico.
Passo 1: il copione e gli obiettivi dell'attivazione
La programmazione non inizia mai dal codice, ma da un copione. Prima bisogna sapere cosa deve ottenere il robot all'evento. Accogliere gli ospiti all'ingresso, il lancio di un prodotto o una dimostrazione didattica a scuola richiedono comportamenti diversi.
In questa fase definiamo i momenti specifici: quando entra il robot, cosa fa, come risponde al presentatore e come si conclude la scena. Un buon copione mostra quanti movimenti occorre preparare e quanto spazio lasciamo alla teleoperazione dal vivo.
- Obiettivo dell'attivazione: attenzione, effetto wow, formazione o contenuti per i social media.
- Momenti chiave: ingresso, interazione con il presentatore, culmine della scena, conclusione.
- Spazio e pubblico: distanza dalle persone, percorso di movimento, luci e audio.
- Tempistica: quanto dura l'esibizione del robot e come si inserisce nel programma dell'evento.
Passo 2: SDK, movimenti e coreografie
La base tecnica è l'SDK del produttore. Per i robot Unitree (i modelli MONTARI e NOVA) è disponibile un SDK ufficiale con interfaccia Python e C++ e supporto ROS2. Questi strumenti danno accesso al controllo dei motori, alla lettura dei sensori e all'avvio delle sequenze di movimento.
La parte inferiore del corpo di un umanoide dispone di solito di un controller di locomozione integrato che gestisce l'equilibrio e la camminata dinamica. Il programmatore quindi non deve gestire ogni passo da zero, ma compone una logica di livello superiore: quando il robot fa un passo avanti, si gira, saluta o avvia una coreografia specifica. Per la parte superiore del corpo e le mani con dita articolate si preparano gesti e sequenze personalizzati.
Da questi elementi di base nasce una libreria di comportamenti per l'evento specifico: un saluto, un gesto di presentazione, un ballo, una reazione all'applauso. Queste sequenze possono essere attivate su comando durante l'evento.
Passo 3: teleoperazione e sequenze autonome a confronto
A un evento reale si combinano quasi sempre due modalità. Le sequenze autonome preparate in anticipo garantiscono momenti precisi e ripetibili, ad esempio l'ingresso e la coreografia. La teleoperazione, cioè il controllo a distanza da parte di un operatore, offre la flessibilità per reagire alla situazione dal vivo, alle domande del presentatore o ai movimenti del pubblico.
Questo approccio ibrido è il motivo per cui un robot umanoide a un evento ha sempre bisogno di un operatore. Non è un punto debole, ma uno standard che garantisce che il robot faccia esattamente ciò che serve, al momento giusto e in sicurezza.
- Sequenze autonome: ripetibili, precise, ideali per coreografie e ingressi.
- Teleoperazione: risposta flessibile alla situazione dal vivo e interazione con le persone.
- Logica di sicurezza: arresto immediato e controllo del percorso di movimento.
- Riserva: un piano B pronto nel caso in cui il programma dell'evento cambi.
Passo 4: i test e i limiti della preparazione
Nessun comportamento viene usato dal vivo senza essere testato. Prima dell'evento le sequenze vengono provate in condizioni il più possibile vicine alla realtà: su una superficie simile, con un'illuminazione simile e con i tempi reali. Sono proprio i test a rivelare i piccoli errori che il giorno dell'evento rovinerebbero l'impressione.
Bisogna anche tenere conto dei limiti. Preparare un comportamento personalizzato non banale richiede tempo, quindi gli scenari complessi si prenotano con buon anticipo. Il robot ha un'autonomia limitata, perciò la durata dell'esibizione va pianificata in modo realistico. E più logica nuova e non testata c'è, più aumenta lo spazio per gli errori: per questo si preferiscono elementi collaudati agli esperimenti dal vivo.
Per progetti che vanno oltre un evento, ad esempio lo sviluppo di integrazioni AI personalizzate o test a lungo termine, offriamo il noleggio per lo sviluppo. In quel caso ha senso lavorare con la versione EDU (il modello NOVA), che dispone di pieno accesso all'SDK e di maggiore potenza di calcolo.
Consiglio: cosa preparare prima dell'ordine
Se sta pianificando un robot per un evento con un comportamento specifico, ciò che aiuta di più è un copione chiaro e un anticipo sufficiente. Prima sappiamo cosa deve fare il robot, meglio possiamo preparare le sequenze e testarle. Abbiamo pronti un comportamento di presentazione standard e coreografie standard, quindi gli eventi più semplici possono essere realizzati rapidamente.
Il prezzo del noleggio per un evento dipende dalla durata dell'evento, dal modello di robot e dalla messa in scena; il noleggio per lo sviluppo ha un prezzo individuale, sempre più una cauzione rimborsabile. Se ha uno scenario specifico o un'idea per un'attivazione, ci scriva a info@robotrental.sk ed entro 24 ore prepareremo una soluzione realizzabile e un preventivo senza impegno.