البرمجة والبرمجيات
كيف تُبرمَج تصرفات الروبوت لفعالية ما
مدة القراءة · 4 دقيقة

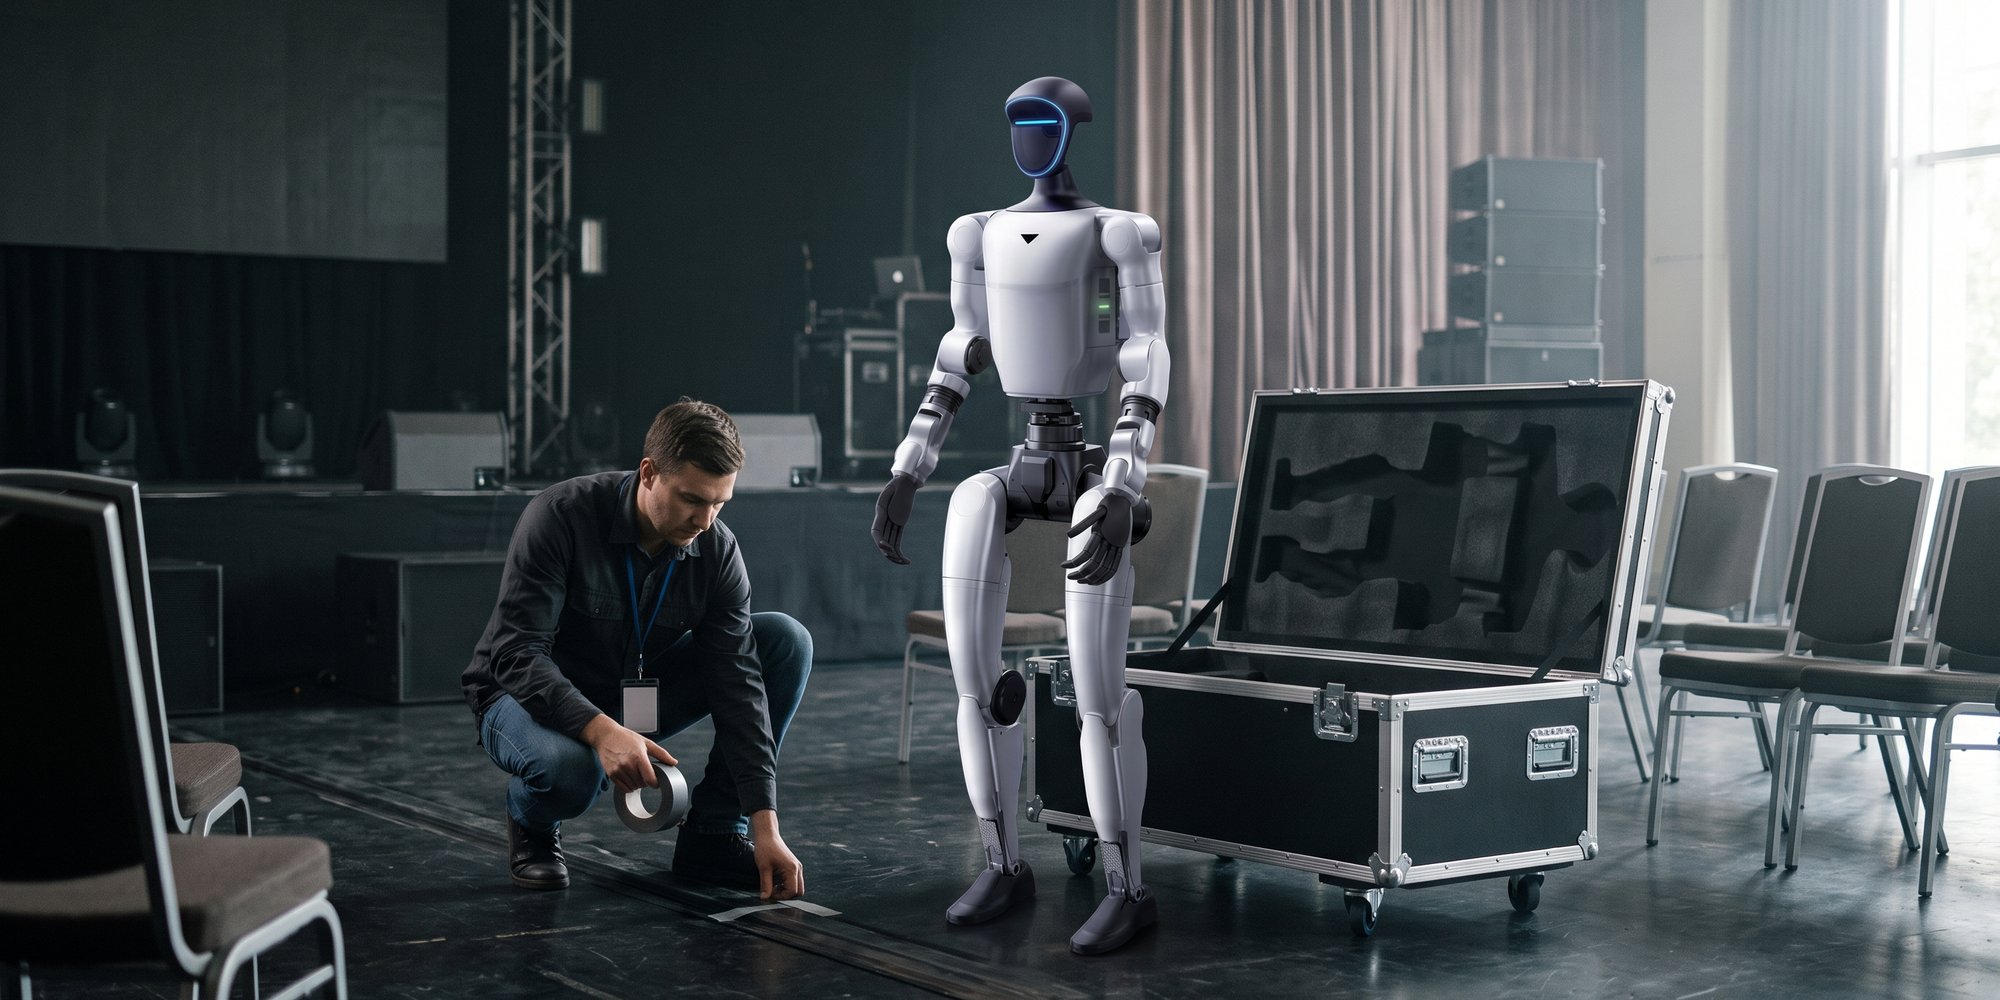
حين يلوّح روبوت بشري للزوار في فعالية أو يرقص أو يتجاوب مع مقدّم الحفل، يبدو الأمر أشبه بالسحر. لكن في الواقع تقف وراء ذلك عملية إعداد منظمة تجمع بين السيناريو وبرمجة الحركة والتحكم عن بُعد والاختبار الجاد. نستعرض في هذا المقال كيف تُعدّ تصرفات الروبوت لفعالية ما فعليًا، وما الذي ينبغي الانتباه إليه لتسير النتيجة دون أي عثرات.
لماذا يجب إعداد تصرفات الروبوت مسبقًا
الروبوت البشري ليس ممثلًا يتسلم نصًا ثم يرتجل. فكل حركة وإيماءة ورد فعل يجب إما أن تُبرمَج كتسلسل، أو أن يتحكم فيها مشغّل في الوقت الفعلي. ودون إعداد مسبق، إما أن يقف الروبوت في الفعالية دون أن يفعل شيئًا، أو أن يتصرف على نحو غير متوقع، وهو أمر غير مقبول لآلة تتحرك بين الناس.
لذا فإن هدف الإعداد هو تصميم تصرفات جذابة للجمهور، ومتسقة مع برنامج الفعالية، وآمنة في الوقت نفسه. وهذه العملية في جوهرها عمل برمجي وتصميم حركي، ومن المفيد فهمها قبل حجز روبوت لسيناريو محدد.
الخطوة 1: السيناريو وأهداف التفعيل
لا تبدأ البرمجة أبدًا بالشيفرة، بل بالسيناريو. فأولًا يجب أن تعرفوا ما الذي يُفترض أن يحققه الروبوت في الفعالية. فاستقبال الضيوف عند المدخل يتطلب تصرفات تختلف عن إطلاق منتج أو عرض تعليمي في مدرسة.
نحدد في هذه المرحلة لحظات بعينها: متى يدخل الروبوت، وماذا يفعل، وكيف يتجاوب مع مقدّم الحفل، وكيف ينتهي المشهد. فالسيناريو الجيد يبيّن عدد الحركات التي يجب إعدادها، وحجم المساحة التي نتركها للتشغيل المباشر عن بُعد.
- هدف التفعيل: لفت الانتباه، أو لحظة إبهار، أو التثقيف، أو محتوى لوسائل التواصل الاجتماعي.
- اللحظات الرئيسية: الدخول، والتفاعل مع مقدّم الحفل، وذروة المشهد، والختام.
- المساحة والجمهور: المسافة عن الناس، ومسار الحركة، والإضاءة، والصوت.
- التوقيت: مدة أداء الروبوت وكيفية اندماجه في برنامج الفعالية.
الخطوة 2: SDK والحركات والعروض الحركية
الأساس التقني هو SDK الخاص بالشركة المصنّعة. فلروبوتات Unitree (طرازا MONTARI وNOVA) تتوفر SDK رسمية بواجهة Python وC++ ودعم ROS2. وتتيح هذه الأدوات الوصول إلى التحكم في المحركات وقراءة المستشعرات وتشغيل التسلسلات الحركية.
عادةً ما يحتوي الجزء السفلي من الروبوت البشري على وحدة تحكم مدمجة في الحركة تتولى التوازن والمشي الديناميكي. لذا لا يضطر المبرمج إلى معالجة كل خطوة من الصفر، بل يبني منطقًا أعلى مستوى: متى يتقدم الروبوت، أو يستدير، أو يلوّح، أو يبدأ عرضًا حركيًا محددًا. أما الجزء العلوي واليدان الماهرتان فتُعدّ لها إيماءات وتسلسلات مخصصة.
ومن هذه العناصر الأساسية تُبنى مكتبة من التصرفات للفعالية المحددة: تحية، وإيماءة تقديم، ورقصة، ورد فعل على التصفيق. ويمكن تشغيل هذه التسلسلات بأمر أثناء الفعالية.
الخطوة 3: التشغيل عن بُعد مقابل التسلسلات الذاتية
في الفعاليات الحقيقية يُجمع دائمًا تقريبًا بين وضعين. فالتسلسلات الذاتية المُعدّة مسبقًا تضمن لحظات دقيقة وقابلة للتكرار، مثل الدخول والعرض الحركي. أما التشغيل عن بُعد، أي التحكم من قِبل مشغّل عن بُعد، فيمنح المرونة للتجاوب مع الموقف المباشر وأسئلة مقدّم الحفل وحركة الجمهور.
هذا النهج الهجين هو السبب في أن الروبوت البشري في الفعاليات يحتاج دائمًا إلى مشغّل. وهذا ليس نقطة ضعف، بل معيار يضمن أن يفعل الروبوت ما هو مطلوب بالضبط، في اللحظة المناسبة، وبأمان.
- التسلسلات الذاتية: قابلة للتكرار ودقيقة، ومثالية للعروض الحركية ولحظات الدخول.
- التشغيل عن بُعد: تجاوب مرن مع الموقف المباشر وتفاعل مع الناس.
- منطق السلامة: إيقاف فوري والتحكم في مسار الحركة.
- الاحتياط: خطة بديلة جاهزة في حال تغيّر برنامج الفعالية.
الخطوة 4: الاختبار وحدود الإعداد
لا يُنفَّذ أي تصرف مباشرةً دون اختبار. فقبل الفعالية تُجرى بروفات على التسلسلات في ظروف أقرب ما تكون إلى الواقع: على سطح مماثل، وفي إضاءة مماثلة، وبتوقيت حقيقي. والاختبار هو ما يكشف الأخطاء الصغيرة التي كانت ستفسد الانطباع في يوم الفعالية.
ويجب أيضًا مراعاة الحدود. فإعداد تصرفات مخصصة غير بسيطة يستغرق وقتًا، لذا تُحجز السيناريوهات المعقدة قبل وقت كافٍ. وعمر بطارية الروبوت محدود، لذا يجب التخطيط لمدة العرض بواقعية. وكلما زاد المنطق الجديد غير المختبَر، زادت فرص الأخطاء، ولهذا تُفضَّل العناصر المجرّبة على التجارب المباشرة.
وللمشاريع التي تتجاوز نطاق الفعاليات، مثل تطوير تكاملات مخصصة للذكاء الاصطناعي أو الاختبار طويل الأمد، نقدّم الاستئجار لأغراض التطوير. وهنا يكون من المنطقي العمل بنسخة EDU (طراز NOVA)، التي توفر وصولًا كاملًا إلى SDK وقدرة حوسبة أكبر.
توصية: ما الذي ينبغي إعداده قبل الطلب
إذا كنتم تخططون لاستخدام روبوت في فعالية بتصرفات محددة، فإن أكثر ما يساعد هو سيناريو واضح ووقت كافٍ للإعداد. فكلما عرفنا مبكرًا ما يجب أن يفعله الروبوت، تمكنّا من إعداد التسلسلات واختبارها على نحو أفضل. ولدينا تصرفات تقديمية قياسية وعروض حركية قياسية جاهزة، بحيث يمكن تنفيذ الفعاليات الأبسط بسرعة.
يعتمد سعر استئجار الروبوت للفعاليات على مدة الفعالية وطراز الروبوت والإخراج، أما الاستئجار لأغراض التطوير فيُسعَّر حسب كل حالة، ويُضاف دائمًا تأمين مسترد. إذا كان لديكم سيناريو محدد أو فكرة لتفعيل ما، فراسلونا على info@robotrental.sk وسنعدّ لكم خلال 24 ساعة حلًا قابلًا للتنفيذ وعرض سعر دون أي التزام.