Programación y software
Cómo se programa el comportamiento de un robot para un evento
· 4 min de lectura

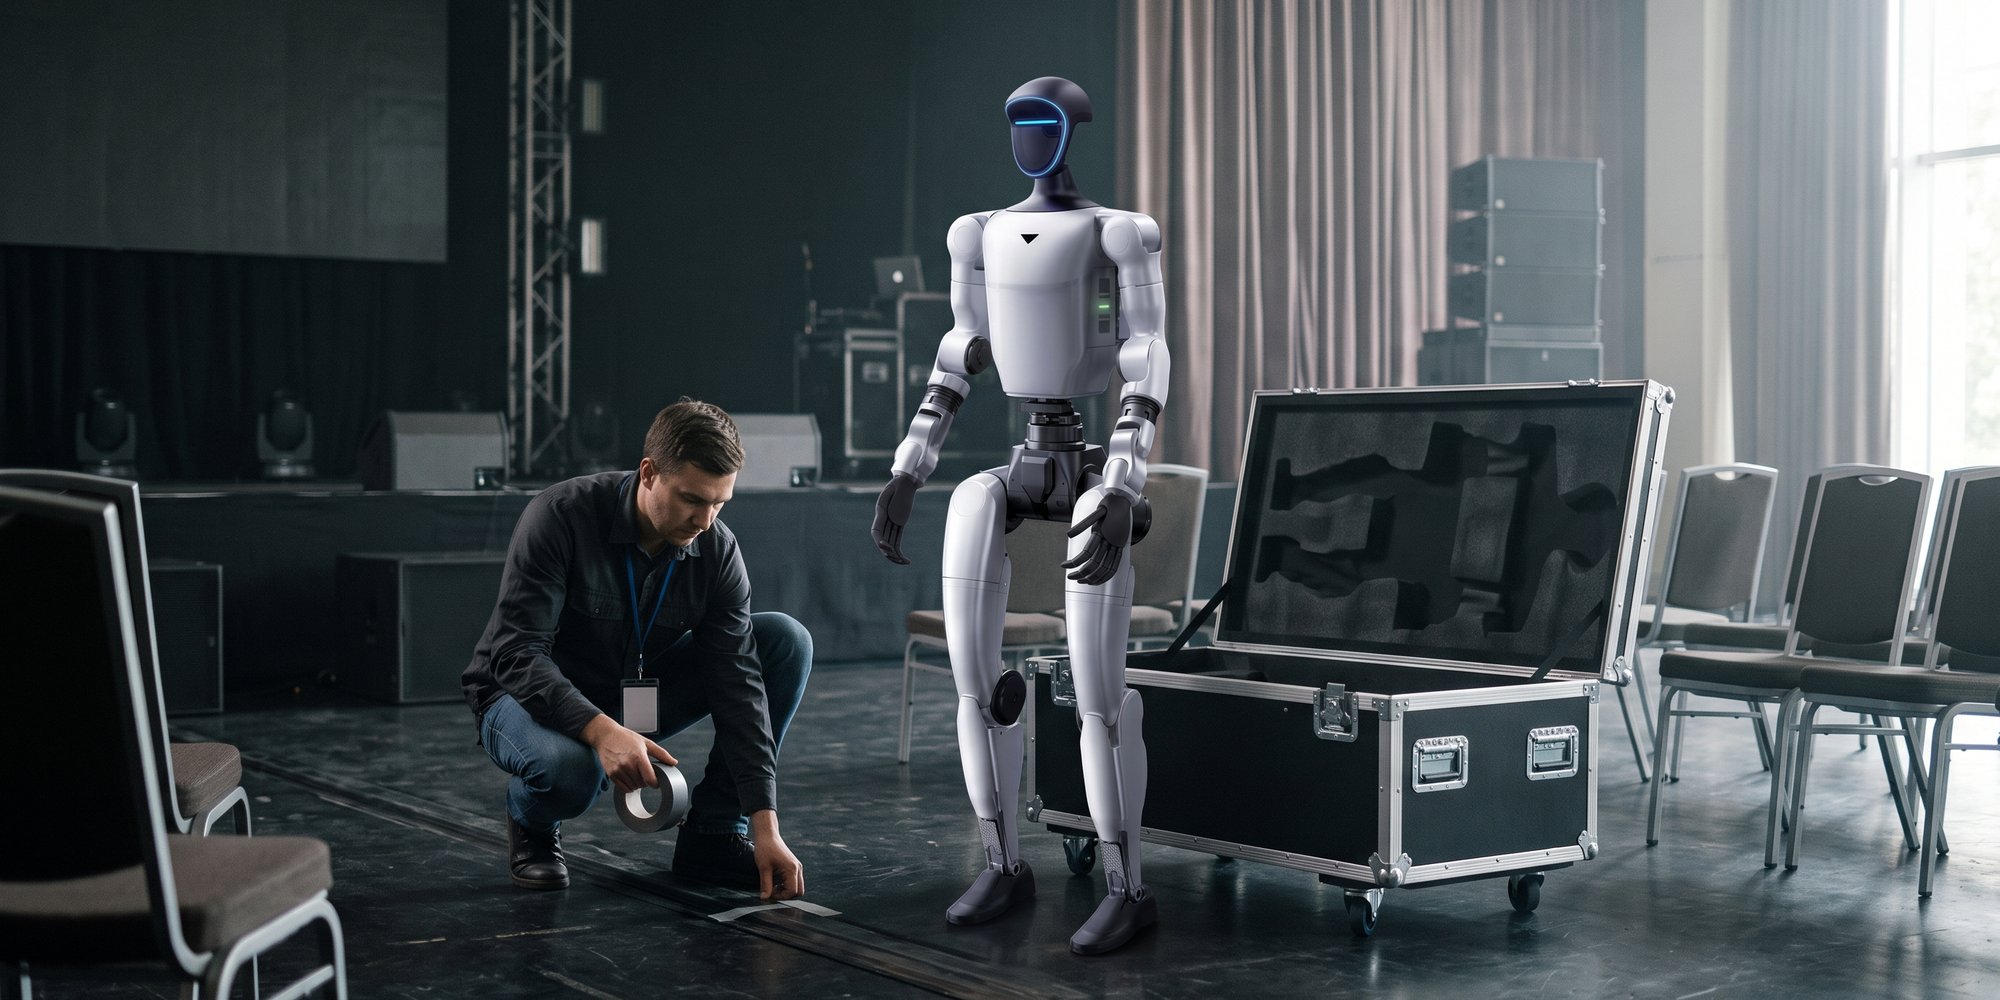
Cuando un robot humanoide saluda a los visitantes en un evento, baila o responde al presentador, parece magia. En realidad, detrás hay un proceso de preparación estructurado que combina un guion, programación de movimientos, control remoto y pruebas rigurosas. En este artículo vemos cómo se prepara realmente el comportamiento de un robot para un evento y a qué hay que prestar atención para que el resultado funcione sin problemas.
Por qué el comportamiento del robot debe prepararse con antelación
Un robot humanoide no es un actor que recibe un guion e improvisa. Cada movimiento, gesto y reacción debe estar programado como secuencia o ser controlado por un operador en tiempo real. Sin preparación, el robot en un evento o no haría nada o reaccionaría de forma imprevisible, algo inaceptable en una máquina que se mueve entre personas.
Por tanto, el objetivo de la preparación es diseñar un comportamiento que sea atractivo para el público, esté alineado con el programa del evento y sea seguro a la vez. En esencia, este proceso es un trabajo de software y coreografía, y conviene entenderlo antes de reservar un robot para un escenario concreto.
Paso 1: el guion y los objetivos de la activación
La programación nunca empieza con código, sino con un guion. Primero hay que saber qué debe conseguir el robot en el evento. Recibir a los invitados en la entrada, el lanzamiento de un producto o una demostración educativa en un colegio requieren comportamientos distintos.
En esta fase definimos momentos concretos: cuándo entra el robot, qué hace, cómo responde al presentador y cómo termina la escena. Un buen guion muestra cuántos movimientos hay que preparar y cuánto margen dejamos para la teleoperación en directo.
- Objetivo de la activación: atención, efecto sorpresa, educación o contenido para redes sociales.
- Momentos clave: entrada, interacción con el presentador, punto álgido de la escena, final.
- Espacio y público: distancia a las personas, recorrido, iluminación y sonido.
- Tiempos: cuánto dura la actuación del robot y cómo encaja en el programa del evento.
Paso 2: SDK, movimientos y coreografías
La base técnica es el SDK del fabricante. Para los robots Unitree (los modelos MONTARI y NOVA) existe un SDK oficial con interfaz en Python y C++ y compatibilidad con ROS2. Estas herramientas dan acceso al control de los motores, la lectura de sensores y la ejecución de secuencias de movimiento.
La parte inferior del cuerpo de un humanoide suele tener un controlador de locomoción integrado que se encarga del equilibrio y de la marcha dinámica. Así, el programador no tiene que resolver cada paso desde cero, sino que compone una lógica de nivel superior: cuándo el robot da un paso adelante, gira, saluda o inicia una coreografía concreta. Para la parte superior del cuerpo y las manos diestras se preparan gestos y secuencias personalizados.
Con estos elementos se crea una biblioteca de comportamientos para el evento concreto: un saludo, un gesto de presentación, un baile, una reacción a los aplausos. Estas secuencias pueden activarse a demanda durante el evento.
Paso 3: teleoperación frente a secuencias autónomas
En un evento real casi siempre se combinan dos modos. Las secuencias autónomas preparadas de antemano garantizan momentos precisos y repetibles, por ejemplo la entrada y la coreografía. La teleoperación, es decir, el control remoto por parte de un operador, aporta la flexibilidad para responder a la situación en directo, a las preguntas del presentador o al movimiento del público.
Este enfoque híbrido es la razón por la que un robot humanoide en un evento siempre necesita un operador. No es una debilidad, sino un estándar que garantiza que el robot hace exactamente lo necesario, en el momento adecuado y de forma segura.
- Secuencias autónomas: repetibles, precisas, ideales para coreografías y entradas.
- Teleoperación: respuesta flexible a la situación en directo e interacción con las personas.
- Lógica de seguridad: parada inmediata y control del recorrido.
- Respaldo: un plan B preparado por si cambia el programa del evento.
Paso 4: las pruebas y los límites de la preparación
Ningún comportamiento se usa en directo sin pruebas. Antes del evento, las secuencias se ensayan en condiciones lo más parecidas posible a la realidad: sobre una superficie similar, con una iluminación similar y con los tiempos reales. Son las pruebas las que revelan los pequeños errores que estropearían la impresión el día del evento.
También hay que tener en cuenta los límites. Preparar un comportamiento personalizado no trivial lleva tiempo, por lo que los escenarios complejos se reservan con bastante antelación. El robot tiene una autonomía de batería limitada, así que la duración de la actuación debe planificarse de forma realista. Y cuanta más lógica nueva y sin probar haya, más margen de error, por lo que se prefieren los elementos probados a los experimentos en directo.
Para proyectos que van más allá de un evento, por ejemplo el desarrollo de integraciones de IA personalizadas o las pruebas a largo plazo, ofrecemos el alquiler para desarrollo. En ese caso tiene sentido trabajar con la versión EDU (el modelo NOVA), que ofrece acceso completo al SDK y más potencia de cálculo.
Recomendación: qué preparar antes de hacer el pedido
Si planea un robot para un evento con un comportamiento concreto, lo que más ayuda es un guion claro y suficiente antelación. Cuanto antes sepamos qué debe hacer el robot, mejor podremos preparar las secuencias y probarlas. Tenemos listos un comportamiento de presentación estándar y coreografías estándar, por lo que los eventos más sencillos pueden organizarse con rapidez.
El precio del alquiler para eventos depende de la duración del evento, el modelo de robot y la puesta en escena; el alquiler para desarrollo se presupuesta de forma individual, siempre más una fianza reembolsable. Si tiene un escenario concreto o una idea para una activación, escríbanos a info@robotrental.sk y en 24 horas le prepararemos una solución viable y un presupuesto sin compromiso.