编程与软件
如何为活动编程机器人的行为
阅读约需 · 4 分钟

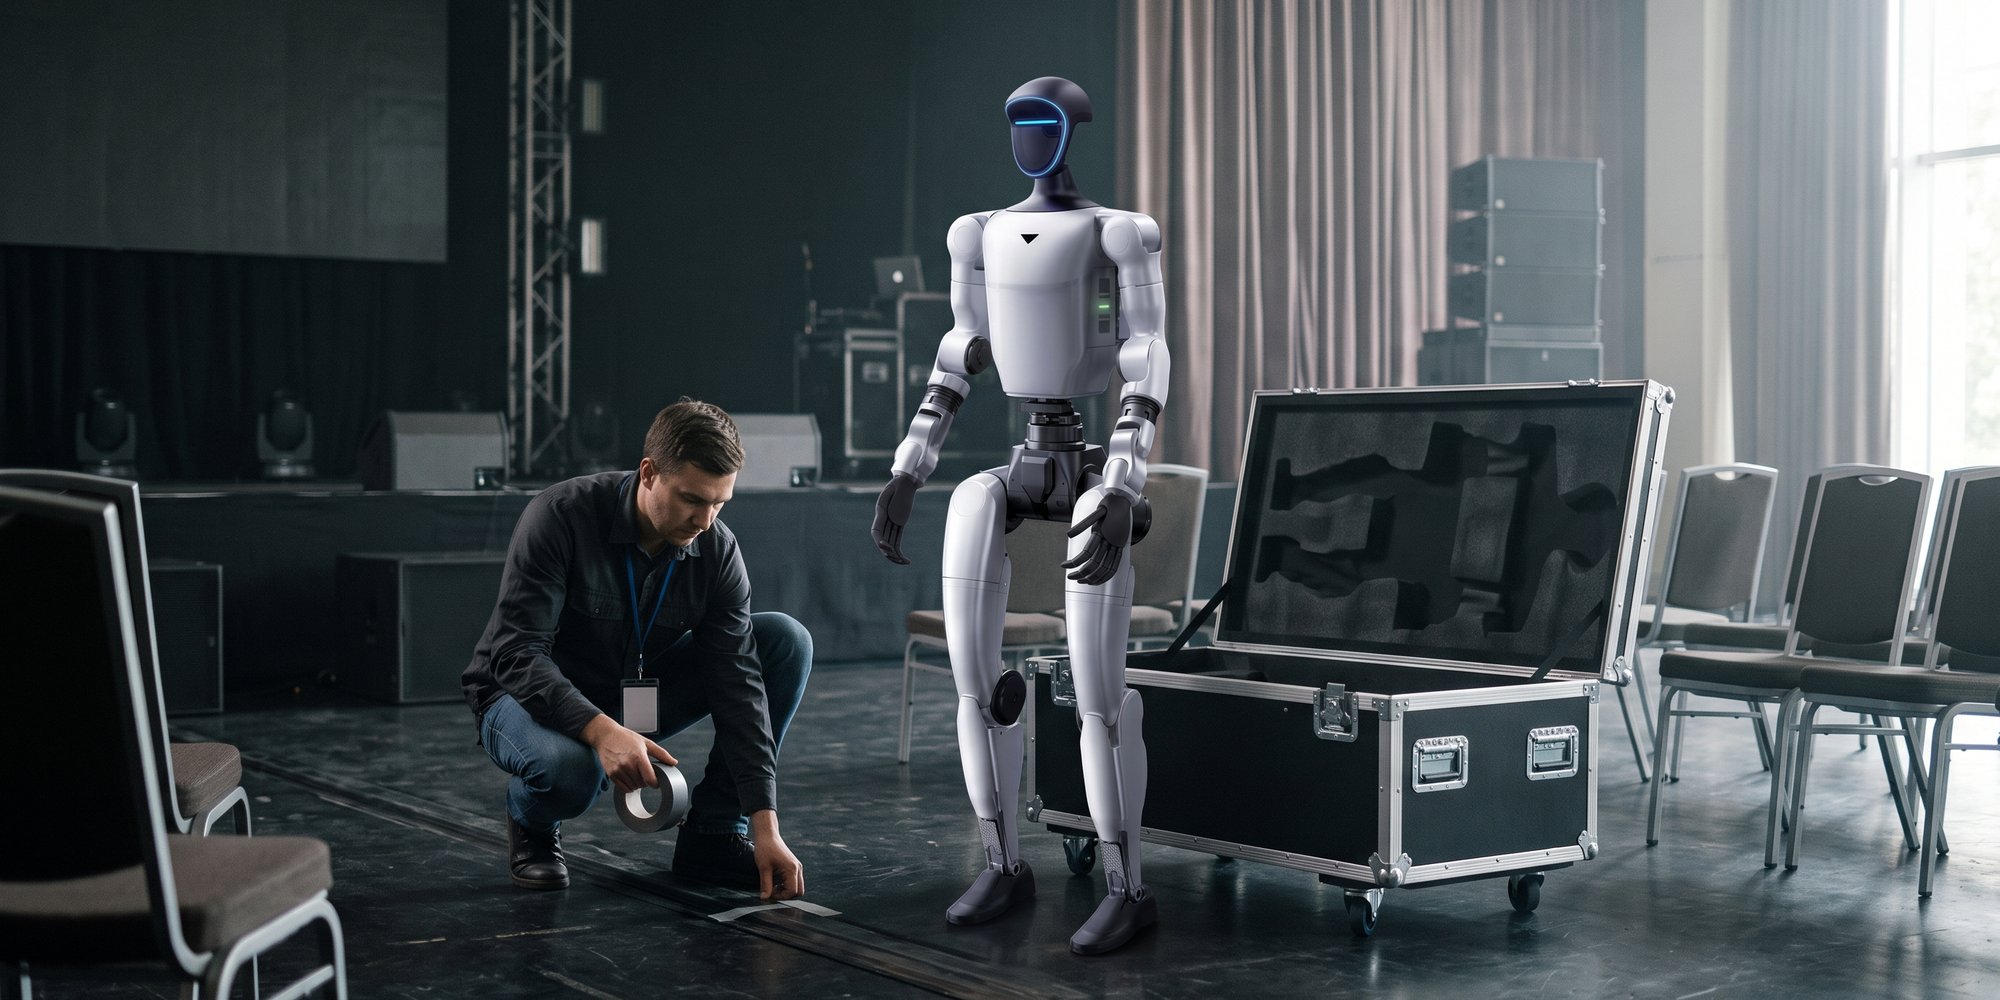
当人形机器人在活动中向访客挥手、跳舞或回应主持人时,看起来就像魔法。实际上,这背后是一套结构化的准备流程,结合了脚本、动作编程、远程控制和严谨的测试。本文将介绍机器人的活动行为实际上是如何准备的,以及需要注意哪些方面,才能让效果顺利无误。
为什么机器人的行为必须提前准备
人形机器人不是拿到剧本就能即兴发挥的演员。每一个动作、手势和反应,要么必须编程为序列,要么由操作员实时控制。如果不做准备,机器人在活动中要么什么都不做,要么反应难以预料,而对于在人群中移动的机器来说,这是不可接受的。
因此,准备工作的目标是设计出既吸引观众、又与活动节目协调、同时安全的行为。这一过程的核心是软件和编舞工作,在您为特定场景预订机器人之前,值得先了解它。
第1步:脚本与活动目标
编程从来不是从代码开始,而是从脚本开始。首先需要明确机器人在活动中要达成什么目标。在入口迎宾、产品发布会或学校的教育演示,适合的行为各不相同。
在这一阶段,我们会确定具体的时刻:机器人何时入场、做什么、如何回应主持人,以及场景如何结束。好的脚本能显示需要准备多少动作,以及为现场遥操作留出多少空间。
- 活动目标:吸引关注、惊艳时刻、教育或社交媒体内容。
- 关键时刻:入场、与主持人互动、场景高潮、结尾。
- 场地与观众:与人群的距离、移动路径、灯光和声音。
- 时间安排:机器人表演多长时间,以及如何融入活动节目。
第2步:SDK、动作与编舞
技术基础是制造商的SDK。Unitree机器人(MONTARI和NOVA型号)提供官方SDK,具有Python和C++接口并支持ROS2。这些工具可用于电机控制、读取传感器数据以及启动动作序列。
人形机器人的下半身通常内置运动控制器,负责平衡和动态行走。因此,程序员无需从零处理每一步,而是编写更高层的逻辑:机器人何时向前迈步、转身、挥手或开始特定的编舞。上半身和灵巧手则需要准备定制的手势和序列。
由这些模块可以构建出针对特定活动的行为库:问候、展示手势、舞蹈、对掌声的反应。这些序列可以在活动中按指令触发。
第3步:遥操作与自主序列
在真实活动中,几乎总是结合两种模式。预先准备好的自主序列确保精确且可重复的时刻,例如入场和编舞。遥操作,即由操作员远程控制,则提供了应对现场情况、回应主持人提问或观众走动的灵活性。
这种混合方式正是人形机器人在活动中始终需要操作员的原因。这不是弱点,而是一项标准,确保机器人在恰当的时刻、安全地做出所需的动作。
- 自主序列:可重复、精确,非常适合编舞和入场。
- 遥操作:灵活应对现场情况并与人互动。
- 安全逻辑:立即停止并控制移动路径。
- 备用方案:为活动节目变更准备好的B计划。
第4步:测试与准备工作的局限
任何行为都不会未经测试就投入现场使用。活动前,会在尽可能接近真实的条件下排练这些序列:相似的地面、相似的灯光以及真实的时间安排。正是测试能发现那些会在当天破坏效果的小错误。
同时也需要考虑到局限性。准备复杂的定制行为需要时间,因此复杂场景需要提前很久预订。机器人的电池续航有限,因此表演时长需要合理规划。而新的、未经测试的逻辑越多,出错的空间就越大,这就是为什么我们优先采用经过验证的模块,而不是现场实验。
对于超出活动范围的项目,例如开发定制AI集成或长期测试,我们提供研发租赁。在这种情况下,使用EDU版本(NOVA型号)更为合适,它拥有完整的SDK访问权限和更强的计算能力。
建议:下单前需要准备什么
如果您计划让机器人在活动中执行特定行为,清晰的脚本和充足的准备时间最有帮助。我们越早知道机器人要做什么,就越能更好地准备并测试这些序列。我们已备有标准的展示行为和标准编舞,因此较简单的活动可以快速部署。
活动租赁的价格取决于活动时长、机器人型号和编排,研发租赁单独定价,均另加可退还的押金。如果您有具体的场景或活动创意,请发送邮件至 info@robotrental.sk,我们将在24小时内为您准备可行的方案和不具约束力的报价。